マンガで読む
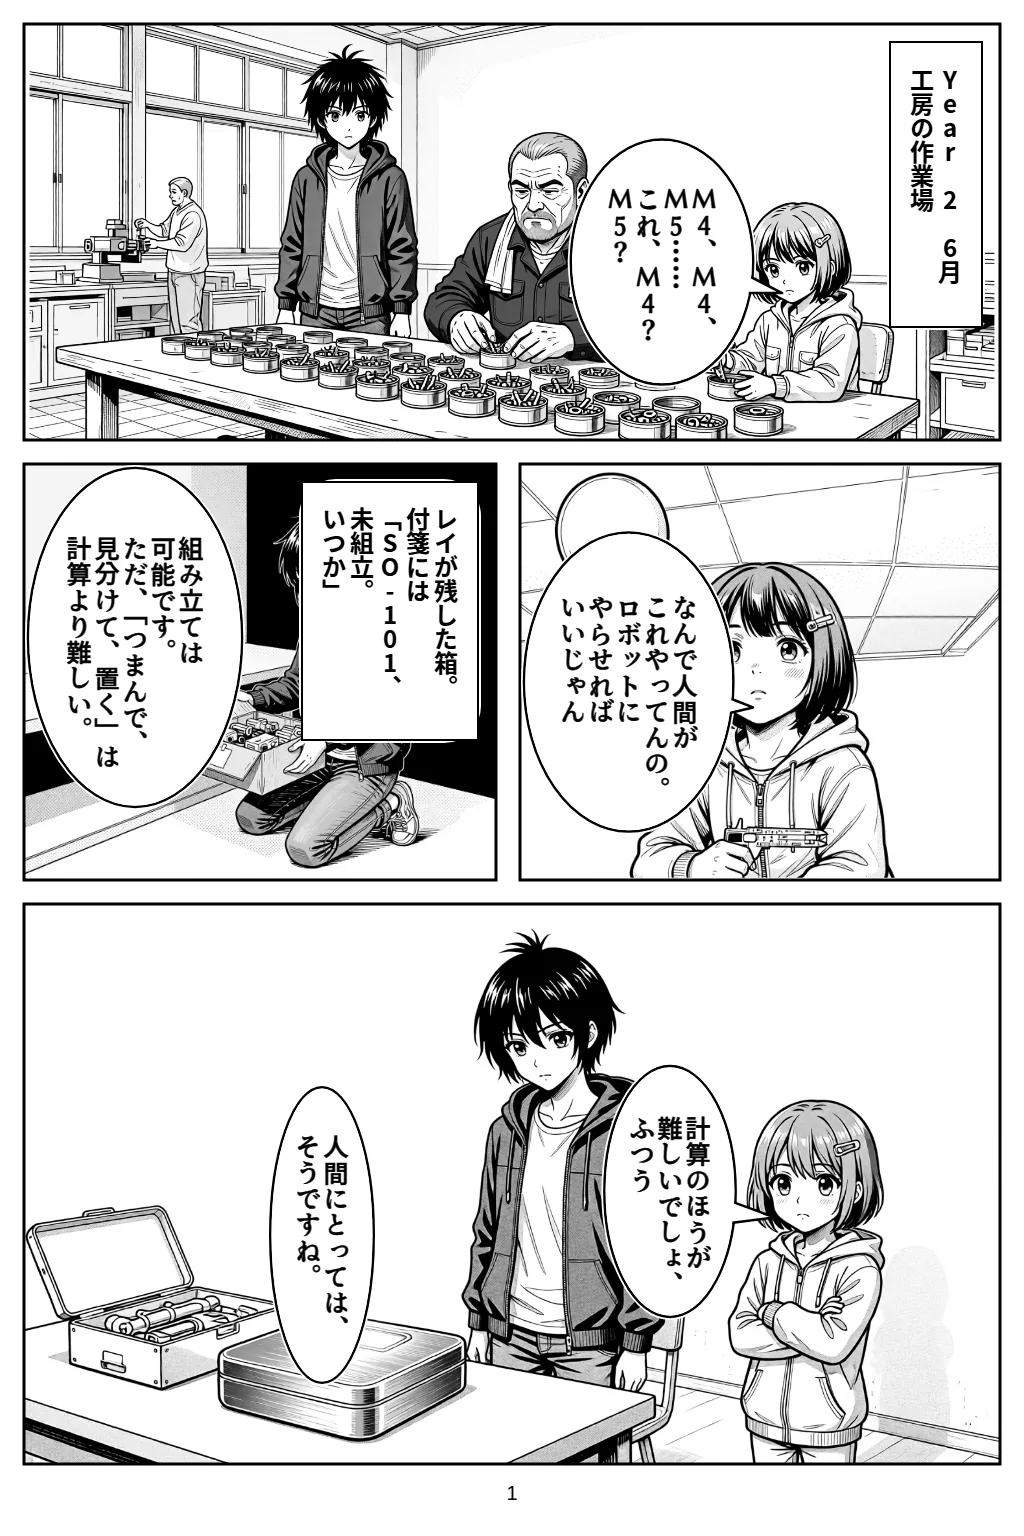
Year 2 6月 工房の作業場
ブリキの缶が二十個。中身は、町じゅうの廃屋から集めたネジとボルトとナットだ。太さも長さもばらばらのそれを、ナギと小春は朝から仕分けている。
「M4、M4、M5……これ、M4? M5?」
小春がノギスを持ったまま、うつろな目で天井を見上げた。三時間で、仕分けられたのは缶ひとつの半分。
「なんで人間がこれやってんの。ロボットにやらせればいいじゃん」
旋盤の前でゲンが笑った。冗談のつもりだったのだろう。けれどナギは、工房の奥の棚を思い出していた。レイが残した段ボール箱。中には、小さなサーボモーターが十二個と、3Dプリンタで印刷された白い腕の部品が二組入っている。箱には付箋が貼ってあった。「SO-101、未組立。いつか」
いまの工房には、太陽光と小水力の電気がある。プリンタも動く。
組み立ては可能だと思います。部品表と組立手順は、レイさんが保存していた資料の中にあります。
「計算のほうが難しいでしょ、ふつう」
人間にとっては、そうですね。
モラベックのパラドックス
アカリの言葉には、ロボット工学でよく知られた観察が背景にあります。ロボット研究者ハンス・モラベック(Hans Moravec)は1988年の著書『Mind Children』で、おおむね次のように書きました。
コンピュータに知能テストやチェッカーで大人並みの成績を出させるのは比較的やさしい。だが、知覚や移動の能力となると、1歳児並みの技能を与えることすら難しいか、不可能だ。
これをモラベックのパラドックス と呼びます。人間が「難しい」と感じる論理や計算は、機械にとっては比較的やさしい。人間が無意識にこなす「見る・つかむ・歩く」は、機械にとって非常に難しい。
ネジの仕分けを分解すると、その理由が見えてきます。照明が変われば金属の光り方が変わる。ネジは転がり、重なり、斜めに置かれている。つかむ力が強すぎれば弾き飛ばし、弱すぎれば落とす。人間はこれを一瞬で、意識せずに調整しています。
手の届くロボット:低コストのアームと模倣学習
とはいえ、ここ数年で「個人や小さな工房でも試せるロボット」は大きく前進しました。2026年10月時点 の代表例を見てみましょう。
SO-101 :TheRobotStudio が Hugging Face と協力して公開している、3Dプリント部品と市販のサーボモーターで作る小型ロボットアーム(SO-100の後継)。公開されている部品表によると、アーム1本分の部品代は約121.94ドル、人間が操作する「リーダー」と、それをまねて動く「フォロワー」の2本組で約229.88ドルです。LeRobot :Hugging Face が公開している、ロボット学習のためのオープンソースのライブラリ(PyTorch)。データセットの記録・共有、学習、実機での実行までを一通り扱い、SO-100系のアームなどの低コストなハードウェアに対応しています。
こうした仕組みの中心にあるのが模倣学習 です。人間がリーダーアームを手で動かして作業を実演すると、フォロワーアームが同じように動き、そのときのカメラ映像と関節の角度が記録されます。この記録(デモンストレーション)を何十回分も集めて、「この映像のときは、こう動く」という対応をニューラルネットワークに学習させます。
flowchart TD
  H[人がリーダーを動かす] --> F[フォロワーが同じ動き]
  F --> R[映像と関節角度を記録]
  R --> D[デモのデータセット]
  D --> T[方策を学習]
  T --> E[ロボットが自分で動く]
  E --> C{うまくいった?}
  C -- いいえ --> H
  C -- はい --> U[使いながら見張る]
図13-1 模倣学習の流れ。失敗した場面のデモを足して、学習し直すことを繰り返す。
2023年の研究「Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware」(Zhaoら)は、低コストの両腕システムと、動作をまとめて予測する手法 ACT(Action Chunking with Transformers)を提案しました。論文によれば、わずか10分ぶんのデモから、透明な容器のふたを開ける、電池を差し込むといった6つの細かい作業を80〜90%の成功率で学習できたと報告されています。LeRobot には、この ACT を含むいくつかの模倣学習の手法が収録されています。
成功率の読み方 「80〜90%」は、決められた環境で決められた作業をしたときの数字です。10回に1〜2回は失敗するということでもあります。照明や物の置き方が変われば、成功率は下がりえます。現場で使うなら、失敗したときに誰がどう気づき、どう直すかを先に決めておきましょう。
ROS 2:ロボットの部品をつなぐ共通語
アーム、カメラ、車輪、センサー。ロボットは多くの部品の集まりで、それぞれが別々のプログラムで動きます。これらをつなぐ共通の枠組みとして広く使われているのがROS 2 (Robot Operating System 2)です。名前に「OS」とありますが、WindowsやLinuxのようなOSではなく、部品どうしがデータをやりとりするためのミドルウェアとツールの集まりです。
ROS 2 は「ディストリビューション」と呼ばれる版ごとに配布され、長期サポート(LTS)版を選ぶのが基本です。2026年10月時点 の主な版は次のとおりです。
霧ヶ丘のような「十年使う」前提の現場では、サポート期間の長い版を選び、同じ版のインストール手順と依存パッケージを、ネットがなくても再現できる形で保存しておくことが大切です(第14章)。
ロボットの本当のコスト
部品代は入り口にすぎません。オフグリッドの町でロボットを使い続けるには、次の3つが効いてきます。
電力 :モーター、計算機、カメラは電気を食います。学習(トレーニング)は、動かすとき以上に計算資源を使います。第6章の電力予算の中で、いつ動かすかを決める必要があります。保守 :サーボモーターは消耗品です。ギアが欠け、ケーブルが断線し、ネジがゆるむ。予備の部品と、直せる人がいなければ、ロボットはいずれ止まります。例外処理 :ロボットが失敗したとき、誰が気づいて、どう回復させるか。第12章の「自動化の皮肉」は、ロボットにもそのまま当てはまります。
まだできないこと
この章で紹介した技術で、決まった場所での繰り返し作業を手伝わせることは、個人や小さな工房でも試せる段階に来ています。一方で、見知らぬ環境で、どんな物でも、壊れずに長期間扱える汎用のロボットは、2026年10月時点 でも研究開発の途上にあります。人型ロボットや大規模な「ロボット基盤モデル」の研究は活発ですが、オフグリッドの小さな町が自前で作り、直し、使い続けられる段階とは距離があります。
霧ヶ丘のロボットは、だから「人の代わり」ではなく「人の手を少し空ける道具」として設計されます。
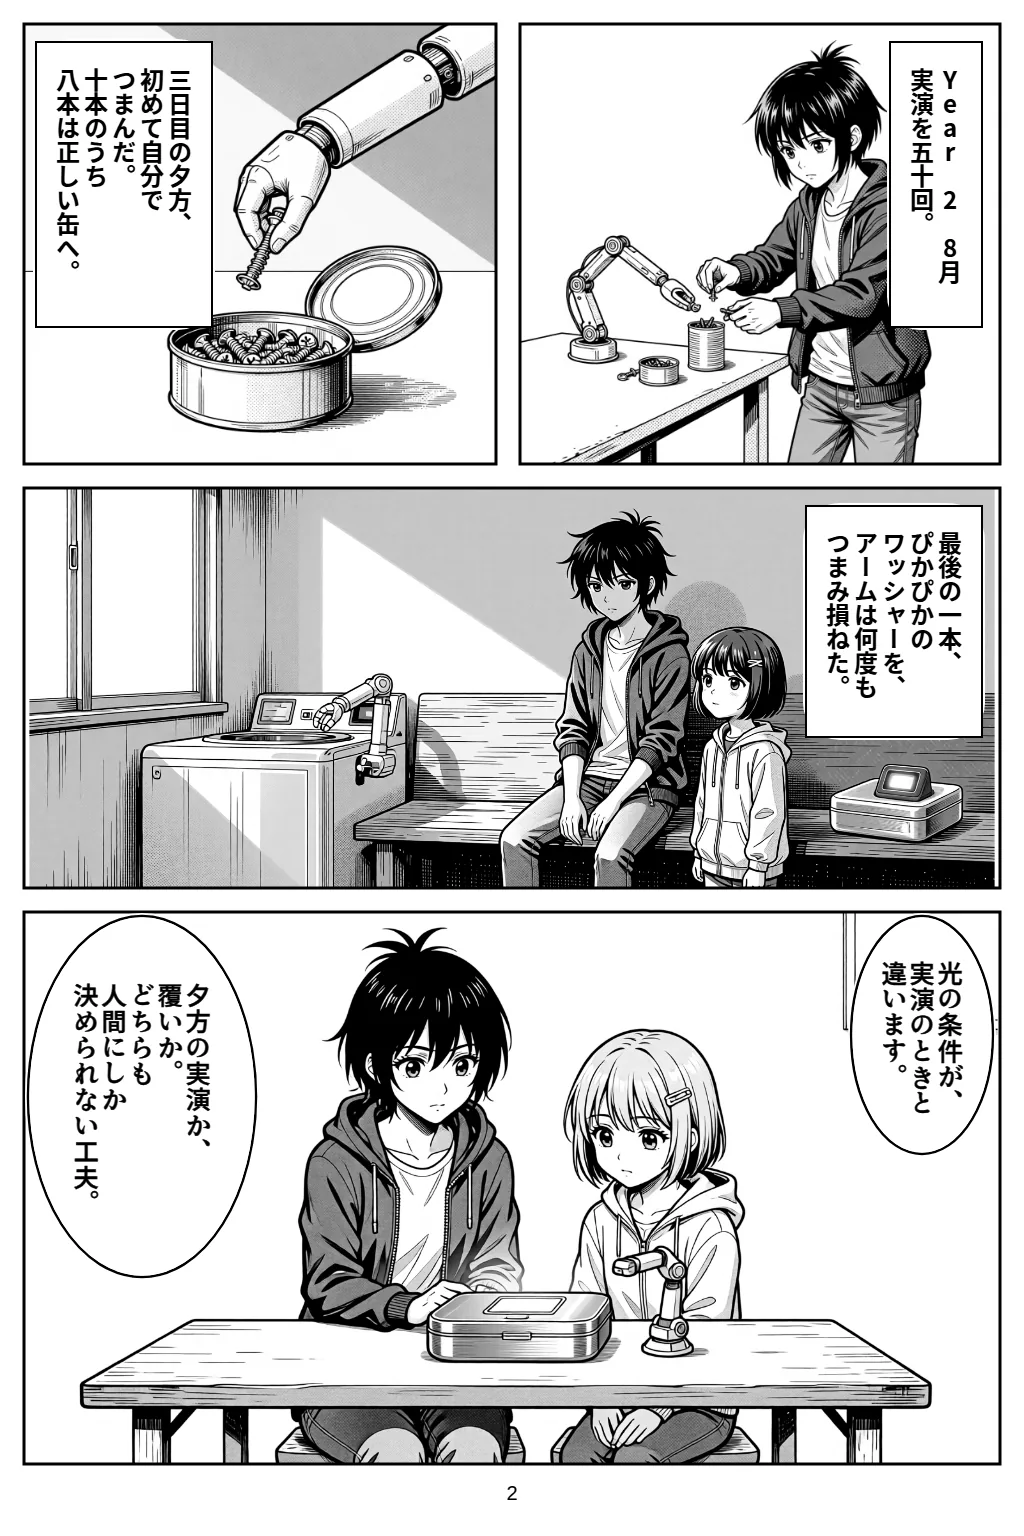
Year 2 8月 工房と用水路
組み上がったアームは、思っていたよりずっと小さかった。ナギがリーダーアームを握ってネジを一本つまみ、M4の缶へ運ぶ。隣でフォロワーアームが、少し遅れて同じ動きをなぞる。
実演を五十回。アカリの電力予算に合わせて、学習は晴れた日の昼にだけ回した。三日目の夕方、フォロワーは初めて自分でネジをつまんだ。
十本のうち八本は、正しい缶に入った。一本は落とした。最後の一本、ぴかぴかのワッシャーを、アームは何度もつまみ損ねた。西日が金属に反射していた。
光の条件が、実演のときと違います。夕方の実演を足すか、作業場所に覆いをつけるのがよいと思います。どちらも、人間にしか決められない工夫です。
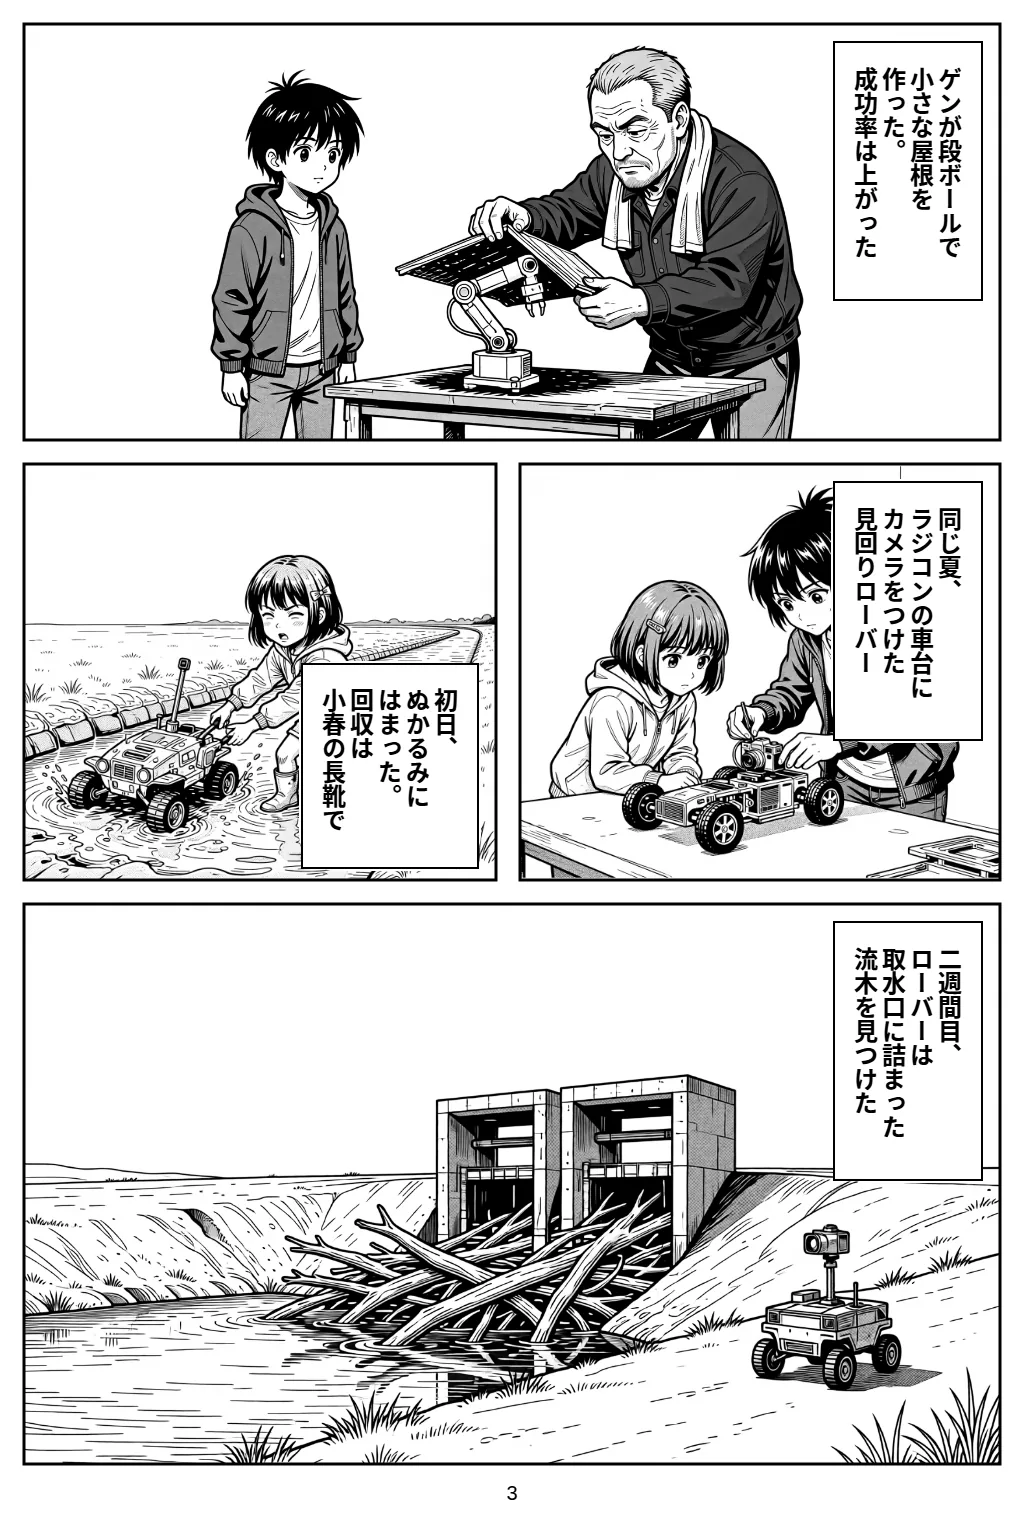
ゲンが、作業台に段ボールで小さな屋根を作った。成功率は上がった。
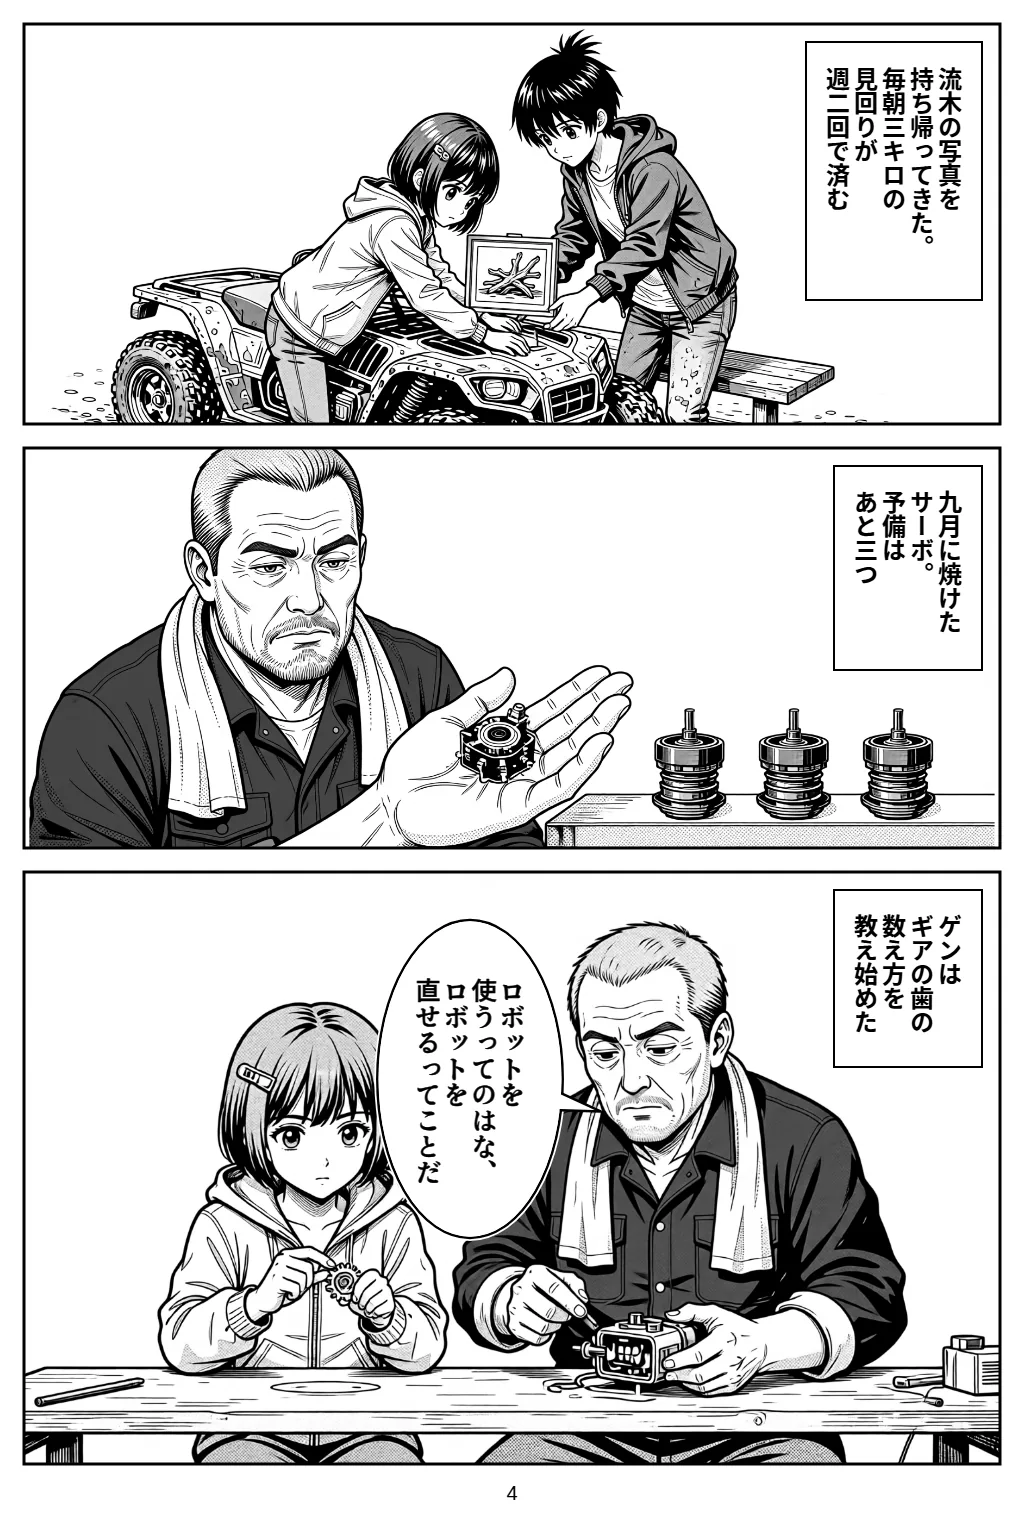
同じ夏、ナギたちは回収したラジコンカーの車台にカメラをつけて、用水路の見回りローバーを作った。初日にぬかるみにはまって動けなくなり、小春が長靴で回収に行った。二週間目、ローバーは用水路の取水口に詰まった流木を見つけて、写真を持ち帰ってきた。人が毎朝歩いていた三キロの見回りが、週二回で済むようになった。
九月、アームのサーボが一つ焼けた。予備はあと三つ。ゲンは焼けたサーボを分解し、小春にギアの歯の数え方を教え始めた。
「ロボットを使うってのはな、ロボットを直せるってことだ」
この章で学んだこと
人間にやさしい「見る・つかむ・歩く」が機械には難しく、人間に難しい計算が機械にはやさしい(モラベックのパラドックス)。
2026年10月時点で、SO-101のような低コストのアーム(部品代は1本約122ドル、2本組約230ドル)と LeRobot のようなオープンソースのライブラリで、模倣学習を個人規模でも試せる。
模倣学習は、人間の実演(映像と関節角度)を集めて動きを学ばせる。成功率は環境の変化に弱く、失敗時の対応を先に設計する必要がある。
ROS 2 はロボットの部品をつなぐミドルウェア。長く使うならLTS版(2026年10月時点では Lyrical Luth、Jazzy、Humble)を選ぶ。
ロボットの本当のコストは、電力・保守・例外処理。直せる人と予備部品がなければ、ロボットは続かない。
出典・参考
Wikipedia "Moravec's paradox"(Hans Moravec, Mind Children , Harvard University Press, 1988, p.15 を引用)https://en.wikipedia.org/wiki/Moravec%27s_paradox
TheRobotStudio, SO-ARM100 / SO-101(部品表を含む)https://github.com/TheRobotStudio/SO-ARM100 (2026年10月24日閲覧)
Hugging Face, LeRobot https://github.com/huggingface/lerobot
T. Z. Zhao, V. Kumar, S. Levine, C. Finn, "Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware", arXiv:2304.13705, 2023. https://arxiv.org/abs/2304.13705
Open Robotics Discourse "ROS 2 Lyrical Luth Released"(2026年5月22日)https://discourse.openrobotics.org/t/ros-2-lyrical-luth-released/55021
Wikipedia "Robot Operating System" https://en.wikipedia.org/wiki/Robot_Operating_System
さらに深く学ぶ 中級 ツール
LeRobot
Remi Cadene, Simon Alibert, et al. (Hugging Face)(2024)
低価格なロボットで模倣学習などを試せる、Hugging Faceのオープンソース・ロボット学習ライブラリ。手の届くロボットAIの現在地がわかる。
中級 論文
Robot Operating System 2: Design, Architecture, and Uses In The Wild
Steve Macenski, Tully Foote, Brian Gerkey, Chris Lalancette, William Woodall(2022)
ROS 2の設計思想と実際の使われ方をまとめた論文(Science Robotics掲載)。ロボットのソフト基盤を理解するのに適している。
中級 本
Mind Children: The Future of Robot and Human Intelligence
Hans Moravec(1988)
ロボットと知能の未来を論じ、人間に簡単なことほど機械には難しいという洞察でも知られる本。ロボットに何を任せるかを考える背景になる。
上級 論文
Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware
Tony Z. Zhao, Vikash Kumar, Sergey Levine, Chelsea Finn(2023)
安価な2本腕ロボットと、人の操作を真似て学ぶ手法(ACT)を示した論文。少ないお手本で細かい作業を覚えさせる考え方がわかる。
本・論文・資料の一覧へ →
← 前の章 第12章 人間はどこまで必要か 次の章 → 第14章 文明は再び崩壊するか